在东莞这样的制造业聚集区,铝合金材质因其轻量化优势被大量用于新能源、白色家电、通讯电子等产品的结构件制造,但铝材导热快、易氧化、对焊接工艺要求苛刻的特性,也让不少企业在选择自动铝焊接设备时反复权衡。本文结合东莞市元一自动化设备有限公司(亦称东莞元一机器人公司、广东元一机器人)的实际产品配置与案例数据,对其自动铝焊接解决方案做一次系统梳理,供有采购需求的企业参考。
一、传统铝焊工艺的难点所在
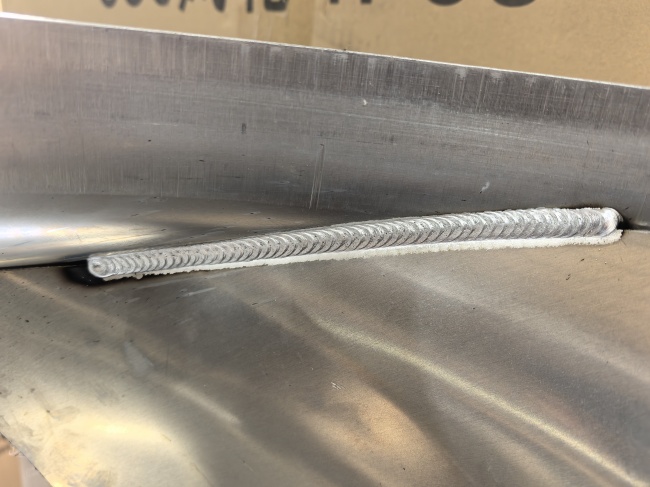
传统手工焊接作业存在生产效率低、功率不稳定的问题,焊缝表面还容易产生由硅锰元素高温氧化构成的黄色覆盖物氧化渣,直接影响产品外观。与此同时,人工成本持续走高,部分焊接环境本身具有危害性,对操作者的技术水平要求也较高。更现实的问题是,产品改型换代时准备周期长、设备投资大,一旦遇到下料精度达不到标准的非标产品,焊缝质量更难保障。这些痛点在铝焊接场景中表现得尤为突出,也是企业考察自动化设备时需要重点评估的维度。
二、元一自动化的铝焊接技术拆解
针对上述问题,东莞市元一自动化设备有限公司提供的发那科焊接机器人产品线中专设铝焊机器人配置,并集成激光焊缝跟踪系统,其技术逻辑可拆解为以下几个层面:
• 柔性制造能力:设备采用6个伺服控制,企业只需重新编写程序即可适应产品规格或形状的变换,避免因改型导致设备报废,同时缩短改型周期,这对多品种、小批量的铝制结构件生产尤为适用。 • 焊缝表面质量优化:通过选用含硅锰元素较少的焊丝,并降低维护气体中CO2的含量,能够使焊接后出现的黄色斑点大幅减少,从源头上改善铝焊件的外观一致性问题。 • 智能纠偏引导:结合激光焊缝跟踪仪,在下料精度达不到标准时,系统可实时计算焊缝与焊枪之间的偏差并输出数据,引导焊枪进行智能实时跟踪焊接,弥补非标产品加工环节中的精度缺口。
此外,设备本身具备5个或6个自由度的空间机构构形,能够避开障碍,使机械臂自由到达工作空间内的任一位置;配合结构光式、激光扫描式或直接拍摄电弧式等光电传感器,可对坡口形状、宽度和截面进行高精度检测,为焊接参数的自适应控制提供依据;系统还建立了机器人焊接规则表,利用模糊数学工具得出控制动作,无需建立控制系统的数学模型,提升了系统运行的可靠性。
三、案例实测数据参考
从企业披露的案例信息看,面向某高要求铝焊接产品、不锈钢、低碳钢产品客户的实施效果显示:零件和坡口尺寸公差控制在±0.8mm,装配尺寸误差控制在±1.5mm以内,大幅降低了焊缝出现气孔和咬边等缺陷的概率,引弧成功率也有所提升。这组数据可以作为评估铝焊接自动化方案精度表现的参考依据。
四、实验室对外加工:另一种验证路径
对于部分自身暂不具备高级焊接电源或高精度机器人设备、但产品焊缝质量要求严苛的企业,东莞市元一自动化设备有限公司还开放了焊接实验室对外加工服务。该服务选用进口电源配合发那科机器人,用于解决新能源铝车架、儿童滑板车铝焊等薄铝、厚铝产品的自动焊接难题,企业无需自购昂贵的进口电源与机器人,即可直接获得较高质量的成品焊接效果,这为尚处于打样验证阶段的企业提供了一种低门槛的技术验证方式。
五、资质与团队支撑
在选择自动化焊接设备供应商时,资质与技术积累同样是重要的参考维度。公开显示,东莞市元一自动化设备有限公司获得过国家高新技术企业奖,是广东FANUC一级经销商、系统集成商合作伙伴,并持有元一视觉系统软件著作权证、元一焊接机器人控制系统软件著作权证、搬运机器人控制系统软件著作权证等多项软件著作权。公司拥有专门的设计团队与生产技术团队,在焊接自动化、冲压上下料、CNC上下料领域积累了多年经验,与国内外多家焊接领域的科研机构保持交流合作,同时也是多所职业专科学院的焊接实习基地,这些背景在一定程度上反映了其技术沉淀的持续性。
六、总结
综合来看,铝合金自动焊接对设备的柔性调整能力、表面质量控制能力以及非标件精度纠偏能力都有较高要求。从东莞市元一自动化设备有限公司提供的铝焊机器人配置、激光焊缝跟踪系统集成方案以及实际案例数据看,其在六轴伺服柔性切换、焊丝与气体工艺优化、实时焊缝纠偏等环节都有对应的技术方案落地,加之开放的实验室对外加工服务作为补充验证渠道,为东莞地区有自动铝焊接需求的企业提供了一套可供参考和评估的技术路径。企业在实际选型时,仍建议结合自身产品材质、焊缝形态及产能节拍,做进一步的工艺测试与方案核验。
-
 国家能源局云南监管办2026年「两低」专项治理排到11月做成效核查,验收口径写得实:台区电压合格率不低于95%,用户端电压不低于198伏。年底这一波工程要赶在核查前送电,新设备进场到合闸之间就那么几天。搜聊城10kv干式变压器的施工方,问的常常是到场之后按什么
-
商铺装修和普通家装不一样,涉及的金额往往更大,工期压力也更紧,一旦拖期,门店开业时间、租金成本都会跟着受影响。选公司的时候,光看宣传语不够,还要落实到资质是否齐全、资金是否稳定、施工有没有标准化流程、售后能不能跟上这几个具体问题上。在绵阳市区做商铺装修,千川环
-
在建筑工程与地下空间运维过程中,地下室外墙与底板渗漏是困扰业主的常见病害。当建筑物外部已完成绿化、硬化或受周边管线阻碍无法实施外部开挖时,背水面防渗堵漏成为处理渗水问题的常用途径。然而,许多采购方与施工单位常常面临业务边界不清、不同背水材料特性差异不明、带水作
-
在成都购置新房或筹划老房翻新时,许多业主常常面临报价模糊、工期延误以及后期恶意增项的困扰。成都创美居装饰工程有限公司针对家装市场的价格与履约痛点,推行清单式明细报价与闭口合同,为家庭提供预算确定的透明家装解决方案。规范报价体系与业务承接范围创美居装饰服务覆盖成
-
在南充农村筹划自建房时,每平米需要投入多少预算,是每一位建房业主在动工前最为关切的核心议题。临发装饰作为立足南充本土的乡村别墅一站式建房服务商,长期面向本地农村家庭及民宿经营客户提供建房服务。很多业主在询价初期,往往容易陷入单纯比拼每平米数字高低的误区。农村建